第一张:宇树科技创始人的判断图中说,宇树科技(Unitree Robotics)创始人/CEO 王兴兴认为:OpenAI 的 GPT-6 可能让机器人行业在“明
- 序号:058
- 星球链接:打开网页
- 附件:图片 6,音频 0,文档 0
- 音频文件:无音频
图片
8858441281512482
2858441281512481
2858441281511581
5121448518288254
4848221581411418
2858441281511821
正文
第一张:宇树科技创始人的判断图中说,宇树科技(Unitree Robotics)创始人/CEO 王兴兴认为:OpenAI 的 GPT-6 可能让机器人行业在“明年甚至一两年内”出现突破;如果明年有 GPT-7,可能直接攻克“具身智能”的关键难题。这里几个基本词:具身智能 embodied intelligence:不是只活在屏幕里的 AI,而是有“身体”的 AI,能看、听、动手,在真实物理世界里完成任务。他说的机器人“ChatGPT 时刻”:大约指机器人能在 80% 不熟悉的环境里,用语音/文字指令完成 80% 的任务。这门槛其实很高,因为真实环境乱七八糟,和实验室不一样。
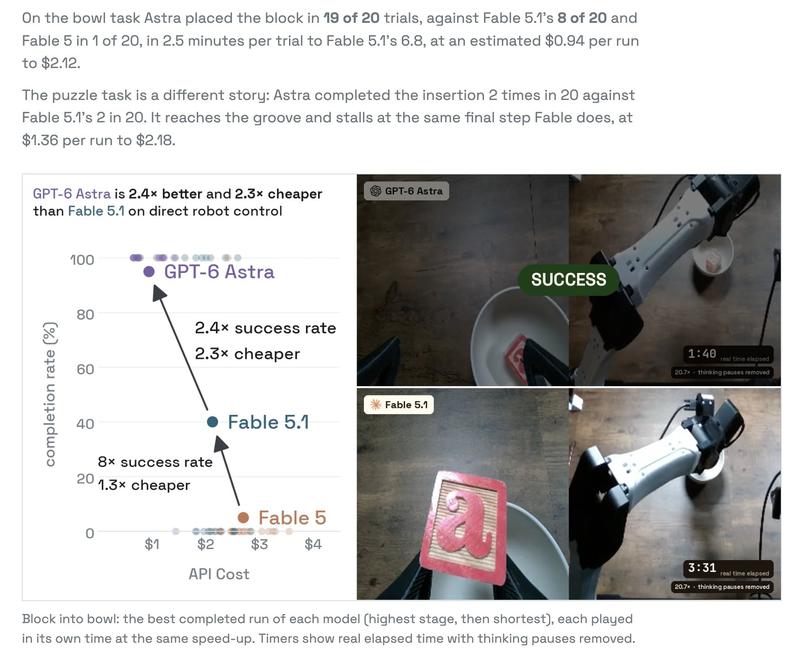
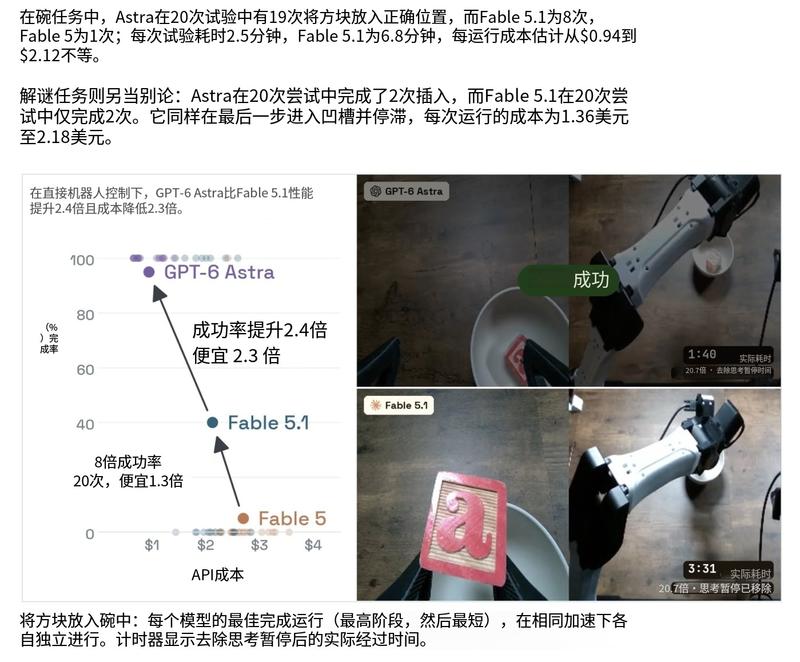
第二张:机器人控制 benchmark 对比图表比较了图中称为 GPT-6 Astra、Fable 5.1、Fable 5 的模型直接控制机械臂的表现。“把方块放进碗里”这种相对简单的任务:Astra 20 次成功 19 次,Fable 5.1 成功 8 次,Fable 5 只成功 1 次;速度也更快,单次成本更低。但“拼图/插接”这种更精细的任务:Astra 也只成功 2/20,并且和 Fable 5.1 一样卡在最后一步。这说明:模型已经能显著提升机器人“抓放、对准”类能力,但遇到毫米级对齐、柔顺装配、最后一步微调 still 很难。标题说“2.4× 更好、2.3× 更便宜”,是大趋势结论;正文细节也说明它还不是全能。
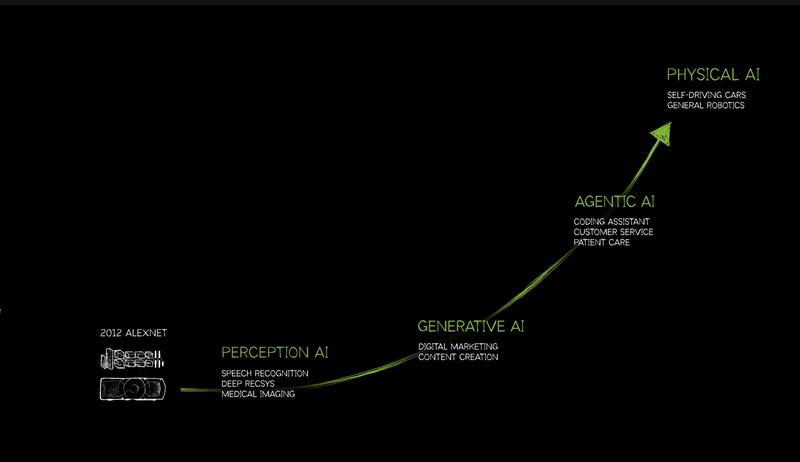
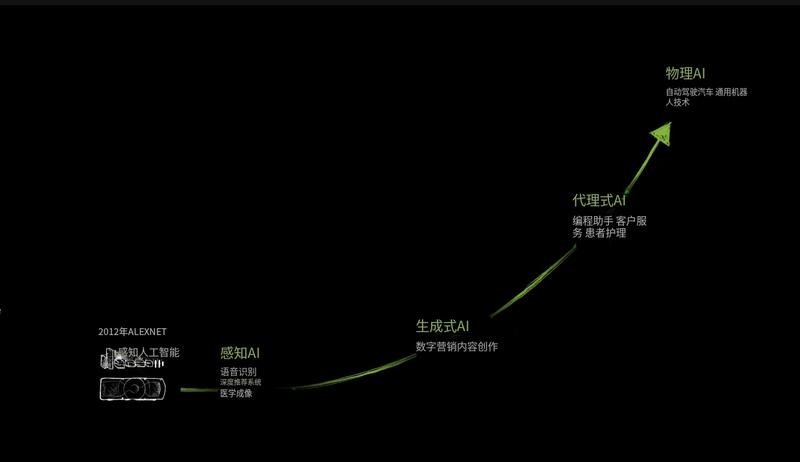
第三张:AI 能力阶段图这条曲线把 AI 分成几段:感知 AI(语音识别、关注、医学影像)→ 生成式 AI(内容、营销)→ 智能体 AI(编程助手、客服、护理)→ 物理 AI(自动驾驶、通用机器人)。意思是:前面几轮 AI 主要在数字世界里发生;下一步要进入原子世界,也就是机器人、车、工厂、家庭服务。
总体总结
主题正文
- 第一张:宇树科技创始人的判断图中说,宇树科技(Unitree Robotics)创始人/CEO 王兴兴认为:OpenAI 的 GPT-6 可能让机器人行业在“明年甚至一两年内”出现突破;
- 这里几个基本词:具身智能 embodied intelligence:不是只活在屏幕里的 AI,而是有“身体”的 AI,能看、听、动手,在真实物理世界里完成任务。
- 他说的机器人“ChatGPT 时刻”:大约指机器人能在 80% 不熟悉的环境里,用语音/文字指令完成 80% 的任务。
- 第二张:机器人控制 benchmark 对比图表比较了图中称为 GPT-6 Astra、Fable 5.1、Fable 5 的模型直接控制机械臂的表现。
- “把方块放进碗里”这种相对简单的任务:Astra 20 次成功 19 次,Fable 5.1 成功 8 次,Fable 5 只成功 1 次;
- 但“拼图/插接”这种更精细的任务:Astra 也只成功 2/20,并且和 Fable 5.1 一样卡在最后一步。
- 标题说“2.4× 更好、2.3× 更便宜”,是大趋势结论;
- 第三张:AI 能力阶段图这条曲线把 AI 分成几段:感知 AI(语音识别、关注、医学影像)→ 生成式 AI(内容、营销)→ 智能体 AI(编程助手、客服、护理)→ 物理 AI(自动驾驶、通用机器人)。